正交补与最小化 #
这讲讲什么 :把「垂直」从「两个向量之间」推广到「一个向量与一整块子空间之间」,由此把整个空间劈成互相垂直的两半;然后回答一个到处都在用的问题——子空间里哪个点离给定点最近。前置 :22 讲(内积、范数、勾股定理)、23 讲(规范正交基、格拉姆-施密特)、06 讲(直和与维数)一句话 :子空间 U U U U U U U ⊥ U^\perp U ⊥ v v v U U U P U v P_Uv P U v U U U v v v
一、为什么需要它 #
先看四个表面上毫无关系的问题:
三维空间里给了过原点的平面 U U U v = ( 1 , 2 , 3 ) v=(1,2,3) v = ( 1 , 2 , 3 ) v v v U U U
一组实验数据 ( x 1 , y 1 ) , … , ( x n , y n ) (x_1,y_1),\dots,(x_n,y_n) ( x 1 , y 1 ) , … , ( x n , y n ) y = a + b x y=a+bx y = a + b x ∑ ( y i − a − b x i ) 2 \sum(y_i-a-bx_i)^2 ∑ ( y i − a − b x i ) 2 a , b a,b a , b
方程组 A x = b Ax=b A x = b b b b A A A A x Ax A x b b b x x x
用次数不超过 5 5 5 [ − π , π ] [-\pi,\pi] [ − π , π ] sin x \sin x sin x
这四个问题的同一个内核 是:
给定 V V V U U U v ∈ V v\in V v ∈ V U U U u u u ∥ v − u ∥ \|v-u\| ∥ v − u ∥
四个字概括:最近点问题 。
而这个问题的答案,恰好是一个几何动作的结果——把 v v v U U U 。所以这一讲要做两件事:先把「垂直投影」这件事对一整块子空间定义清楚(需要正交补 这个工具),再证明它确实是最近点。
为什么答案一定和「垂直」有关 #
先不看证明,只看直觉。设 u 0 ∈ U u_0\in U u 0 ∈ U v − u 0 v-u_0 v − u 0 不 垂直于 U U U U U U U U U u 0 u_0 u 0
反过来,只要 v − u 0 v-u_0 v − u 0 U U U U U U
这条直觉可以完全算出来,不依赖任何新工具。设 u 0 ∈ U u_0\in U u 0 ∈ U u ∈ U u\in U u ∈ U u ≠ 0 u\neq 0 u = 0
f ( t ) = ∥ v − u 0 − t u ∥ 2 = ∥ v − u 0 ∥ 2 − 2 t ⟨ v − u 0 , u ⟩ + t 2 ∥ u ∥ 2 . f(t)=\|v-u_0-tu\|^2=\|v-u_0\|^2-2t\langle v-u_0,u\rangle+t^2\|u\|^2 . f ( t ) = ∥ v − u 0 − t u ∥ 2 = ∥ v − u 0 ∥ 2 − 2 t ⟨ v − u 0 , u ⟩ + t 2 ∥ u ∥ 2 .
(实情形;复情形把所有内积换成实部,下面的结论一样。)
f f f t t t u 0 u_0 u 0 f f f t = 0 t=0 t = 0 f ′ ( 0 ) = 0 f'(0)=0 f ′ ( 0 ) = 0
⟨ v − u 0 , u ⟩ = 0. \langle v-u_0,\ u\rangle=0 . ⟨ v − u 0 , u ⟩ = 0.
这对每一个 u ∈ U u\in U u ∈ U v − u 0 ∈ U ⊥ v-u_0\in U^\perp v − u 0 ∈ U ⊥ v − u 0 ∈ U ⊥ v-u_0\in U^\perp v − u 0 ∈ U ⊥ u ∈ U u\in U u ∈ U ⟨ v − u 0 , u 0 − u ⟩ = 0 \langle v-u_0,\ u_0-u\rangle=0 ⟨ v − u 0 , u 0 − u ⟩ = 0
∥ v − u ∥ 2 = ∥ v − u 0 ∥ 2 + ∥ u 0 − u ∥ 2 ≥ ∥ v − u 0 ∥ 2 . \|v-u\|^2=\|v-u_0\|^2+\|u_0-u\|^2\ \ge\ \|v-u_0\|^2 . ∥ v − u ∥ 2 = ∥ v − u 0 ∥ 2 + ∥ u 0 − u ∥ 2 ≥ ∥ v − u 0 ∥ 2 .
两边合起来:u 0 u_0 u 0 v − u 0 ⊥ U v-u_0\perp U v − u 0 ⊥ U
这个「当且仅当」就是整讲的主线。剩下的工作全是它的包装:要给 U ⊥ U^\perp U ⊥ u 0 u_0 u 0 v v v U U U U U U
二、定义与最小例子 #
定义 24.1(正交补) #
设 U U U V V V U U U 正交补 记作 U ⊥ U^\perp U ⊥ V V V U U U 每一个 向量都正交的那些向量:
U ⊥ = { v ∈ V : 对每个 u ∈ U , ⟨ u , v ⟩ = 0 } . U^\perp=\{\,v\in V:\ \text{对每个 } u\in U,\ \langle u,v\rangle=0\,\}. U ⊥ = { v ∈ V : 对每个 u ∈ U , ⟨ u , v ⟩ = 0 } .
读这个定义要盯住三处:
「每一个」 :不是「存在一个」,是「对所有」。少一个都不行,这正是它能和「最近点」对上的原因。v v v V V V U ⊥ U^\perp U ⊥ V V V U U U U U U
严格说 U ⊥ U^\perp U ⊥ V V V ⟨ ⋅ , ⋅ ⟩ \langle\cdot,\cdot\rangle ⟨ ⋅ , ⋅ ⟩ U U U 换了内积,U ⊥ U^\perp U ⊥ 例:在 R 2 \mathbb{R}^2 R 2 ⟨ u , v ⟩ = u 1 v 1 + 4 u 2 v 2 \langle u,v\rangle=u_1v_1+4u_2v_2 ⟨ u , v ⟩ = u 1 v 1 + 4 u 2 v 2 u = ( 1 , 1 ) u=(1,1) u = ( 1 , 1 ) x + y = 0 x+y=0 x + y = 0 x + 4 y = 0 x+4y=0 x + 4 y = 0
最小例子:从「一个点」到「一个平面」 #
例 1(U U U :V = R 3 V=\mathbb{R}^3 V = R 3 U = { ( 2 , 3 , 5 ) } U=\{(2,3,5)\} U = {( 2 , 3 , 5 )}
U ⊥ = { ( x , y , z ) ∈ R 3 : 2 x + 3 y + 5 z = 0 } , U^\perp=\{(x,y,z)\in\mathbb{R}^3:\ 2x+3y+5z=0\}, U ⊥ = {( x , y , z ) ∈ R 3 : 2 x + 3 y + 5 z = 0 } ,
一个过原点、法向量为 ( 2 , 3 , 5 ) (2,3,5) ( 2 , 3 , 5 ) U U U U ⊥ U^\perp U ⊥
例 2(角色互换) :V = R 3 V=\mathbb{R}^3 V = R 3 U = { ( x , y , z ) : 2 x + 3 y + 5 z = 0 } U=\{(x,y,z):2x+3y+5z=0\} U = {( x , y , z ) : 2 x + 3 y + 5 z = 0 }
U ⊥ = { ( 2 t , 3 t , 5 t ) : t ∈ R } , U^\perp=\{(2t,3t,5t):\ t\in\mathbb{R}\}, U ⊥ = {( 2 t , 3 t , 5 t ) : t ∈ R } ,
一条过原点、方向为 ( 2 , 3 , 5 ) (2,3,5) ( 2 , 3 , 5 ) 把例 1 的答案当输入,出来的正是例 1 的输入 ——这就是第三节要证的 ( U ⊥ ) ⊥ = U (U^\perp)^\perp=U ( U ⊥ ) ⊥ = U
例 3(三维空间的完整对照) :在 R 3 \mathbb{R}^3 R 3
U U U dim U \dim U dim U U ⊥ U^\perp U ⊥ dim U ⊥ \dim U^\perp dim U ⊥
过原点的直线
1 1 1 过原点且垂直于它的平面
2 2 2
过原点的平面
2 2 2 过原点且垂直于它的直线
1 1 1
{ 0 } \{0\} { 0 } 0 0 0 全体 R 3 \mathbb{R}^3 R 3
3 3 3
全体 R 3 \mathbb{R}^3 R 3
3 3 3 { 0 } \{0\} { 0 } 0 0 0
两列维数加起来恒为 3 3 3
例 4(高维里看不见,但照样算) :V = F 5 V=\mathbb{F}^5 V = F 5 U = { ( a , b , 0 , 0 , 0 ) : a , b ∈ F } U=\{(a,b,0,0,0):a,b\in\mathbb{F}\} U = {( a , b , 0 , 0 , 0 ) : a , b ∈ F } U U U ( 1 , 0 , 0 , 0 , 0 ) (1,0,0,0,0) ( 1 , 0 , 0 , 0 , 0 ) ( 0 , 1 , 0 , 0 , 0 ) (0,1,0,0,0) ( 0 , 1 , 0 , 0 , 0 )
U ⊥ = { ( 0 , 0 , x , y , z ) : x , y , z ∈ F } . U^\perp=\{(0,0,x,y,z):\ x,y,z\in\mathbb{F}\}. U ⊥ = {( 0 , 0 , x , y , z ) : x , y , z ∈ F } .
例 5(规范正交基是最好的坐标系) :若 e 1 , … , e m , f 1 , … , f n e_1,\dots,e_m,f_1,\dots,f_n e 1 , … , e m , f 1 , … , f n V V V
span ( e 1 , … , e m ) ⊥ = span ( f 1 , … , f n ) . \operatorname{span}(e_1,\dots,e_m)^\perp=\operatorname{span}(f_1,\dots,f_n). span ( e 1 , … , e m ) ⊥ = span ( f 1 , … , f n ) .
理由:f j f_j f j e k e_k e k span ( f ) ⊆ span ( e ) ⊥ \operatorname{span}(f)\subseteq\operatorname{span}(e)^\perp span ( f ) ⊆ span ( e ) ⊥ n n n dim V − m = n \dim V-m=n dim V − m = n 在规范正交基下,正交补就是「把坐标里对应的那几位清零」。 这是本讲最实用的计算图像。
定义直接给出的五条性质 #
以下 U , G , H U,G,H U , G , H V V V
(a) U ⊥ U^\perp U ⊥ V V V
(b) { 0 } ⊥ = V \{0\}^\perp=V { 0 } ⊥ = V
(c) V ⊥ = { 0 } V^\perp=\{0\} V ⊥ = { 0 }
(d) U ∩ U ⊥ ⊆ { 0 } U\cap U^\perp\subseteq\{0\} U ∩ U ⊥ ⊆ { 0 }
(e) 若 G ⊆ H G\subseteq H G ⊆ H H ⊥ ⊆ G ⊥ H^\perp\subseteq G^\perp H ⊥ ⊆ G ⊥
这五条都能一行证出来,但值得亲手过一遍,因为它们各自都在纠正一个典型误解:
(a):0 ∈ U ⊥ 0\in U^\perp 0 ∈ U ⊥ ⟨ u , 0 ⟩ = 0 \langle u,0\rangle=0 ⟨ u , 0 ⟩ = 0 v , w ∈ U ⊥ v,w\in U^\perp v , w ∈ U ⊥ ⟨ u , v + w ⟩ = ⟨ u , v ⟩ + ⟨ u , w ⟩ = 0 \langle u,v+w\rangle=\langle u,v\rangle+\langle u,w\rangle=0 ⟨ u , v + w ⟩ = ⟨ u , v ⟩ + ⟨ u , w ⟩ = 0 v ∈ U ⊥ v\in U^\perp v ∈ U ⊥ λ ∈ F \lambda\in\mathbb{F} λ ∈ F ⟨ u , λ v ⟩ = λ ⟨ u , v ⟩ = 0 \langle u,\lambda v\rangle=\lambda\langle u,v\rangle=0 ⟨ u , λ v ⟩ = λ ⟨ u , v ⟩ = 0 加法与数乘都不破坏「与 U U U
(c):若 v ∈ V ⊥ v\in V^\perp v ∈ V ⊥ v v v v v v ⟨ v , v ⟩ = 0 \langle v,v\rangle=0 ⟨ v , v ⟩ = 0 v = 0 v=0 v = 0
(d):u ∈ U ∩ U ⊥ u\in U\cap U^\perp u ∈ U ∩ U ⊥ u u u u u u u = 0 u=0 u = 0 包含于 { 0 } \{0\} { 0 } U U U 0 0 0
(e):条件变宽 ,满足的人就变少 。H H H G G G H ⊥ H^\perp H ⊥ 取正交补会掉转包含方向 ,这一点用起来比记公式重要。
三、几个必须自己算一遍的结论 #
24.2 正交补的维数 #
设 V V V U U U V V V
dim U ⊥ = dim V − dim U . \dim U^\perp=\dim V-\dim U . dim U ⊥ = dim V − dim U .
证明只有一行:由 24.3(下一条)得 V = U ⊕ U ⊥ V=U\oplus U^\perp V = U ⊕ U ⊥ dim V = dim U + dim U ⊥ \dim V=\dim U+\dim U^\perp dim V = dim U + dim U ⊥ 推论 ,不是它的前提。很多人倒过来记,结果在无限维情形下就说不清了。
它让你不必算 U ⊥ U^\perp U ⊥ U U U V V V U ⊥ = { 0 } U^\perp=\{0\} U ⊥ = { 0 }
24.3 直和分解 V = U ⊕ U ⊥ V=U\oplus U^\perp V = U ⊕ U ⊥ #
设 U U U V V V V = U ⊕ U ⊥ V=U\oplus U^\perp V = U ⊕ U ⊥
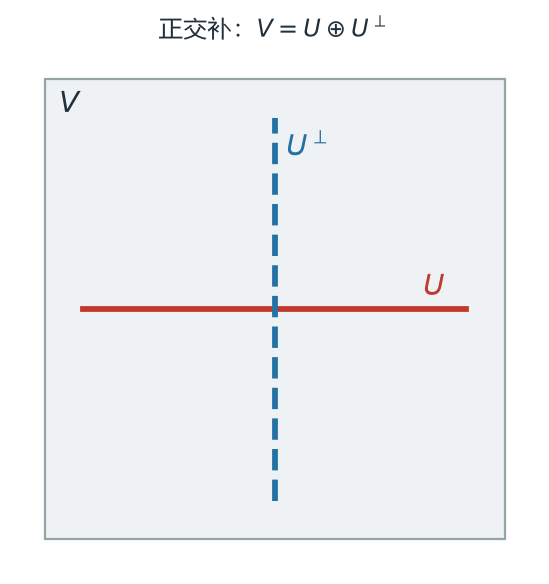
U U U U ⊥ U^\perp U ⊥ v v v U U U 正交补:空间被切成互相垂直的红线 U U U U ⊥ U^\perp U ⊥ v v v U U U
证明。 先证 V = U + U ⊥ V=U+U^\perp V = U + U ⊥ U U U e 1 , … , e m e_1,\dots,e_m e 1 , … , e m v ∈ V v\in V v ∈ V
v = ⟨ v , e 1 ⟩ e 1 + ⋯ + ⟨ v , e m ⟩ e m ⏟ = : u + v − ⟨ v , e 1 ⟩ e 1 − ⋯ − ⟨ v , e m ⟩ e m ⏟ = : w . v=\underbrace{\langle v,e_1\rangle e_1+\cdots+\langle v,e_m\rangle e_m}_{=:\ u}+\underbrace{v-\langle v,e_1\rangle e_1-\cdots-\langle v,e_m\rangle e_m}_{=:\ w}. v = =: u ⟨ v , e 1 ⟩ e 1 + ⋯ + ⟨ v , e m ⟩ e m + =: w v − ⟨ v , e 1 ⟩ e 1 − ⋯ − ⟨ v , e m ⟩ e m .
u ∈ U u\in U u ∈ U w ∈ U ⊥ w\in U^\perp w ∈ U ⊥ w w w e k e_k e k e k e_k e k U U U
⟨ w , e k ⟩ = ⟨ v , e k ⟩ − ⟨ v , e k ⟩ ⋅ 1 = 0. \langle w,e_k\rangle=\langle v,e_k\rangle-\langle v,e_k\rangle\cdot 1=0 . ⟨ w , e k ⟩ = ⟨ v , e k ⟩ − ⟨ v , e k ⟩ ⋅ 1 = 0.
这里用到两件事:⟨ e k , e k ⟩ = 1 \langle e_k,e_k\rangle=1 ⟨ e k , e k ⟩ = 1 ⟨ e j , e k ⟩ = 0 \langle e_j,e_k\rangle=0 ⟨ e j , e k ⟩ = 0 j ≠ k j\neq k j = k 规范正交基的每一条都用上了,一条不多一条不少 。于是 w ∈ U ⊥ w\in U^\perp w ∈ U ⊥ V = U + U ⊥ V=U+U^\perp V = U + U ⊥
再证交集是 { 0 } \{0\} { 0 } U ∩ U ⊥ ⊆ { 0 } U\cap U^\perp\subseteq\{0\} U ∩ U ⊥ ⊆ { 0 } 0 0 0 U ∩ U ⊥ = { 0 } U\cap U^\perp=\{0\} U ∩ U ⊥ = { 0 } V = U ⊕ U ⊥ V=U\oplus U^\perp V = U ⊕ U ⊥ ■ \blacksquare ■
去掉「U U U 真的 失效。取 V = C [ − 1 , 1 ] V=C[-1,1] V = C [ − 1 , 1 ] ∫ − 1 1 f g \int_{-1}^{1}fg ∫ − 1 1 f g U = { f : f ( 0 ) = 0 } U=\{f:f(0)=0\} U = { f : f ( 0 ) = 0 } U ⊥ = { 0 } U^\perp=\{0\} U ⊥ = { 0 } g ⊥ U g\perp U g ⊥ U h h h f ( x ) = x h ( x ) ∈ U f(x)=xh(x)\in U f ( x ) = x h ( x ) ∈ U f ( 0 ) = 0 f(0)=0 f ( 0 ) = 0 ∫ − 1 1 x g ( x ) h ( x ) d x = 0 \int_{-1}^{1}x\,g(x)h(x)\,dx=0 ∫ − 1 1 x g ( x ) h ( x ) d x = 0 h h h x g ( x ) ≡ 0 xg(x)\equiv0 xg ( x ) ≡ 0 g = 0 g=0 g = 0 U ≠ V U\neq V U = V U + U ⊥ = U ≠ V U+U^\perp=U\neq V U + U ⊥ = U = V 证明里那句「取 U U U :无限维的 U U U
24.4 分解唯一,于是 P U P_U P U #
既然是直和,每个 v v v v = u + w v=u+w v = u + w u ∈ U u\in U u ∈ U w ∈ U ⊥ w\in U^\perp w ∈ U ⊥ 唯一 的。这条唯一性允许我们下定义:
定义 24.5(正交投影) :设 U U U V V V v v v v = u + w v=u+w v = u + w u ∈ U u\in U u ∈ U w ∈ U ⊥ w\in U^\perp w ∈ U ⊥
P U v = u . P_Uv=u . P U v = u .
由此得到的映射 P U : V → V P_U:V\to V P U : V → V 到 U U U 。
注意 P U P_U P U 算子 (V → V V\to V V → V V → U V\to U V → U U U U P U P_U P U
一维情形先算一遍。 设 u ≠ 0 u\neq 0 u = 0 U = span ( u ) U=\operatorname{span}(u) U = span ( u ) v v v
v = ⟨ v , u ⟩ ∥ u ∥ 2 u + ( v − ⟨ v , u ⟩ ∥ u ∥ 2 u ) . v=\frac{\langle v,u\rangle}{\|u\|^2}u+\left(v-\frac{\langle v,u\rangle}{\|u\|^2}u\right). v = ∥ u ∥ 2 ⟨ v , u ⟩ u + ( v − ∥ u ∥ 2 ⟨ v , u ⟩ u ) .
第一项显然是 u u u U U U u u u
⟨ v − ⟨ v , u ⟩ ∥ u ∥ 2 u , u ⟩ = ⟨ v , u ⟩ − ⟨ v , u ⟩ ∥ u ∥ 2 ∥ u ∥ 2 = 0 , \left\langle v-\frac{\langle v,u\rangle}{\|u\|^2}u,\ u\right\rangle=\langle v,u\rangle-\frac{\langle v,u\rangle}{\|u\|^2}\|u\|^2=0, ⟨ v − ∥ u ∥ 2 ⟨ v , u ⟩ u , u ⟩ = ⟨ v , u ⟩ − ∥ u ∥ 2 ⟨ v , u ⟩ ∥ u ∥ 2 = 0 ,
所以它在 U ⊥ U^\perp U ⊥
P U v = ⟨ v , u ⟩ ∥ u ∥ 2 u . P_Uv=\frac{\langle v,u\rangle}{\|u\|^2}u . P U v = ∥ u ∥ 2 ⟨ v , u ⟩ u .
这个公式要能背下来,也要能当场推出来。 它是整个最小二乘的种子。
24.6 P U P_U P U #
设 U U U V V V
性质
一句话读法
(a)
P U P_U P U 拆解是线性的,所以取「U U U
(b)
对 u ∈ U u\in U u ∈ U P U u = u P_Uu=u P U u = u
U U U
(c)
对 w ∈ U ⊥ w\in U^\perp w ∈ U ⊥ P U w = 0 P_Uw=0 P U w = 0
垂直的那半被压成零
(d)
range P U = U \operatorname{range}P_U=U range P U = U 打到 U U U
(e)
null P U = U ⊥ \operatorname{null}P_U=U^\perp null P U = U ⊥ 被压成零的正好是那半
(f)
v − P U v ∈ U ⊥ v-P_Uv\in U^\perp v − P U v ∈ U ⊥ 误差永远垂直于 U U U
(g)
P U 2 = P U P_U^2=P_U P U 2 = P U 投两次等于投一次
(h)
∥ P U v ∥ ≤ ∥ v ∥ \|P_Uv\|\le\|v\| ∥ P U v ∥ ≤ ∥ v ∥ 投影不会把向量拉长
(i)
若 e 1 , … , e m e_1,\dots,e_m e 1 , … , e m U U U P U v = ∑ k ⟨ v , e k ⟩ e k P_Uv=\sum_{k}\langle v,e_k\rangle e_k P U v = ∑ k ⟨ v , e k ⟩ e k
计算式
逐一说明为什么,因为这九条几乎每一条后面都会被用到。
(a) 设 v 1 = u 1 + w 1 v_1=u_1+w_1 v 1 = u 1 + w 1 v 2 = u 2 + w 2 v_2=u_2+w_2 v 2 = u 2 + w 2 v 1 + v 2 = ( u 1 + u 2 ) + ( w 1 + w 2 ) v_1+v_2=(u_1+u_2)+(w_1+w_2) v 1 + v 2 = ( u 1 + u 2 ) + ( w 1 + w 2 ) u 1 + u 2 ∈ U u_1+u_2\in U u 1 + u 2 ∈ U w 1 + w 2 ∈ U ⊥ w_1+w_2\in U^\perp w 1 + w 2 ∈ U ⊥ P U ( v 1 + v 2 ) = u 1 + u 2 = P U v 1 + P U v 2 P_U(v_1+v_2)=u_1+u_2=P_Uv_1+P_Uv_2 P U ( v 1 + v 2 ) = u 1 + u 2 = P U v 1 + P U v 2 λ v = λ u + λ w \lambda v=\lambda u+\lambda w λ v = λ u + λ w 关键在于 U U U U ⊥ U^\perp U ⊥ ,否则这一步过不去。(b) u = u + 0 u=u+0 u = u + 0 0 ∈ U ⊥ 0\in U^\perp 0 ∈ U ⊥ P U u = u P_Uu=u P U u = u (c) w = 0 + w w=0+w w = 0 + w P U w = 0 P_Uw=0 P U w = 0 (d) 一边 range P U ⊆ U \operatorname{range}P_U\subseteq U range P U ⊆ U U ⊆ range P U U\subseteq\operatorname{range}P_U U ⊆ range P U (e) (c) 给 U ⊥ ⊆ null P U U^\perp\subseteq\operatorname{null}P_U U ⊥ ⊆ null P U P U v = 0 P_Uv=0 P U v = 0 v = 0 + v v=0+v v = 0 + v v ∈ U ⊥ v\in U^\perp v ∈ U ⊥ (f) v − P U v = w ∈ U ⊥ v-P_Uv=w\in U^\perp v − P U v = w ∈ U ⊥ (g) P U 2 v = P U ( P U v ) = P U u = u = P U v P_U^2v=P_U(P_Uv)=P_Uu=u=P_Uv P U 2 v = P U ( P U v ) = P U u = u = P U v (h) ∥ P U v ∥ 2 = ∥ u ∥ 2 ≤ ∥ u ∥ 2 + ∥ w ∥ 2 = ∥ v ∥ 2 \|P_Uv\|^2=\|u\|^2\le\|u\|^2+\|w\|^2=\|v\|^2 ∥ P U v ∥ 2 = ∥ u ∥ 2 ≤ ∥ u ∥ 2 + ∥ w ∥ 2 = ∥ v ∥ 2 u ⊥ w u\perp w u ⊥ w (i) 就是 24.3 证明中那个式子的前半段。
由 (f) 与 (c):P U + P U ⊥ = I P_U+P_{U^\perp}=I P U + P U ⊥ = I P U ⊥ = I − P U P_{U^\perp}=I-P_U P U ⊥ = I − P U
24.7 最小化定理 #
设 U U U V V V v ∈ V v\in V v ∈ V u ∈ U u\in U u ∈ U
∥ v − P U v ∥ ≤ ∥ v − u ∥ , \|v-P_Uv\|\ \le\ \|v-u\|, ∥ v − P U v ∥ ≤ ∥ v − u ∥ ,
且等号成立当且仅当 u = P U v u=P_Uv u = P U v
证明。 把误差向量拆开:
v − u = ( v − P U v ) + ( P U v − u ) . v-u=(v-P_Uv)+(P_Uv-u). v − u = ( v − P U v ) + ( P U v − u ) .
第一项在 U ⊥ U^\perp U ⊥ U U U P U v P_Uv P U v u u u U U U 互相垂直 ,于是可以用勾股定理:
∥ v − u ∥ 2 = ∥ v − P U v ∥ 2 + ∥ P U v − u ∥ 2 ≥ ∥ v − P U v ∥ 2 . \|v-u\|^2=\|v-P_Uv\|^2+\|P_Uv-u\|^2\ \ge\ \|v-P_Uv\|^2 . ∥ v − u ∥ 2 = ∥ v − P U v ∥ 2 + ∥ P U v − u ∥ 2 ≥ ∥ v − P U v ∥ 2 .
不等式得证。等号成立当且仅当 ∥ P U v − u ∥ 2 = 0 \|P_Uv-u\|^2=0 ∥ P U v − u ∥ 2 = 0 u = P U v u=P_Uv u = P U v ■ \blacksquare ■
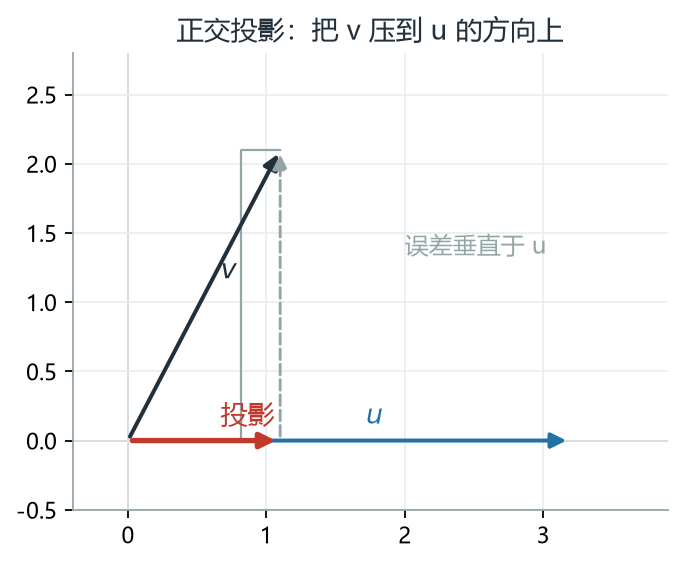
v v v u u u P U v P_Uv P U v v − P U v v-P_Uv v − P U v u u u 正交投影:把 v v v u u u P U v P_Uv P U v v − P U v v-P_Uv v − P U v u u u
这条定理有三个值得停一下的地方:
证明只用了一次勾股定理,加一次「两块分别落在 U ⊥ U^\perp U ⊥ U U U 没有求导、没有不等式估计、没有构造。整个最小化理论就是「拆成直角三角形的两条直角边,斜边只能是 ≥ \ge ≥ 等号条件说明最近点唯一。 所以「最近点」不是一族,是一个点。这点和一般的最优化问题很不一样。它把「找最近点」变成「算 P U v P_Uv P U v P U v P_Uv P U v 这就把几何问题变成了可执行的计算。
24.8 手算例一:投影到平面 #
V = R 3 V=\mathbb{R}^3 V = R 3 U = { ( x , y , z ) : x + y + z = 0 } U=\{(x,y,z):x+y+z=0\} U = {( x , y , z ) : x + y + z = 0 } v = ( 1 , 2 , 3 ) v=(1,2,3) v = ( 1 , 2 , 3 ) P U v P_Uv P U v ∥ v − P U v ∥ \|v-P_Uv\| ∥ v − P U v ∥
第一步:找 U ⊥ U^\perp U ⊥ U U U x + y + z = 0 x+y+z=0 x + y + z = 0 n = ( 1 , 1 , 1 ) n=(1,1,1) n = ( 1 , 1 , 1 ) U = { n } ⊥ U=\{n\}^\perp U = { n } ⊥
U ⊥ = ( { n } ⊥ ) ⊥ = span ( n ) . U^\perp=(\{n\}^\perp)^\perp=\operatorname{span}(n). U ⊥ = ({ n } ⊥ ) ⊥ = span ( n ) .
(这一步用了 24.10 的 ( U ⊥ ) ⊥ = U (U^\perp)^\perp=U ( U ⊥ ) ⊥ = U n n n U U U dim U ⊥ = 3 − 2 = 1 \dim U^\perp=3-2=1 dim U ⊥ = 3 − 2 = 1 U ⊥ U^\perp U ⊥ n n n
第二步:先把 v v v U ⊥ U^\perp U ⊥
P U ⊥ v = ⟨ v , n ⟩ ∥ n ∥ 2 n = 1 + 2 + 3 3 ( 1 , 1 , 1 ) = 2 ( 1 , 1 , 1 ) = ( 2 , 2 , 2 ) . P_{U^\perp}v=\frac{\langle v,n\rangle}{\|n\|^2}n=\frac{1+2+3}{3}(1,1,1)=2(1,1,1)=(2,2,2). P U ⊥ v = ∥ n ∥ 2 ⟨ v , n ⟩ n = 3 1 + 2 + 3 ( 1 , 1 , 1 ) = 2 ( 1 , 1 , 1 ) = ( 2 , 2 , 2 ) .
第三步:用互补关系取回 U U U
P U v = v − P U ⊥ v = ( 1 , 2 , 3 ) − ( 2 , 2 , 2 ) = ( − 1 , 0 , 1 ) . P_Uv=v-P_{U^\perp}v=(1,2,3)-(2,2,2)=(-1,0,1). P U v = v − P U ⊥ v = ( 1 , 2 , 3 ) − ( 2 , 2 , 2 ) = ( − 1 , 0 , 1 ) .
验算。 ( − 1 ) + 0 + 1 = 0 (-1)+0+1=0 ( − 1 ) + 0 + 1 = 0 U U U ( 2 , 2 , 2 ) ⊥ ( 1 , 1 , 1 ) (2,2,2)\perp(1,1,1) ( 2 , 2 , 2 ) ⊥ ( 1 , 1 , 1 ) U ⊥ U^\perp U ⊥
∥ v − P U v ∥ = ∥ ( 2 , 2 , 2 ) ∥ = 2 3 ≈ 3.464. \|v-P_Uv\|=\|(2,2,2)\|=2\sqrt3\approx 3.464 . ∥ v − P U v ∥ = ∥ ( 2 , 2 , 2 ) ∥ = 2 3 ≈ 3.464.
用另一种算法交叉验证。 取 U U U e 1 = 1 2 ( 1 , − 1 , 0 ) e_1=\frac{1}{\sqrt2}(1,-1,0) e 1 = 2 1 ( 1 , − 1 , 0 ) e 2 = 1 6 ( 1 , 1 , − 2 ) e_2=\frac{1}{\sqrt6}(1,1,-2) e 2 = 6 1 ( 1 , 1 , − 2 )
⟨ v , e 1 ⟩ = 1 − 2 2 = − 1 2 , ⟨ v , e 2 ⟩ = 1 + 2 − 6 6 = − 3 6 , \langle v,e_1\rangle=\frac{1-2}{\sqrt2}=-\frac{1}{\sqrt2},\qquad \langle v,e_2\rangle=\frac{1+2-6}{\sqrt6}=-\frac{3}{\sqrt6}, ⟨ v , e 1 ⟩ = 2 1 − 2 = − 2 1 , ⟨ v , e 2 ⟩ = 6 1 + 2 − 6 = − 6 3 ,
P U v = ⟨ v , e 1 ⟩ e 1 + ⟨ v , e 2 ⟩ e 2 = − 1 2 ( 1 , − 1 , 0 ) − 1 2 ( 1 , 1 , − 2 ) = ( − 1 2 , 1 2 , 0 ) + ( − 1 2 , − 1 2 , 1 ) = ( − 1 , 0 , 1 ) . \begin{aligned}P_Uv&=\langle v,e_1\rangle e_1+\langle v,e_2\rangle e_2\\ &=-\frac12(1,-1,0)-\frac12(1,1,-2)\\ &=\left(-\frac12,\frac12,0\right)+\left(-\frac12,-\frac12,1\right)=(-1,0,1).\end{aligned} P U v = ⟨ v , e 1 ⟩ e 1 + ⟨ v , e 2 ⟩ e 2 = − 2 1 ( 1 , − 1 , 0 ) − 2 1 ( 1 , 1 , − 2 ) = ( − 2 1 , 2 1 , 0 ) + ( − 2 1 , − 2 1 , 1 ) = ( − 1 , 0 , 1 ) .
两条路结果一致。
「先用 U ⊥ U^\perp U ⊥ U U U 1 1 1 U U U U U U 哪个小就用哪个 ,这是实战中的选择依据。
24.9 手算例二:最小二乘拟合直线 #
三个数据点:( 0 , 1 ) (0,1) ( 0 , 1 ) ( 1 , 3 ) (1,3) ( 1 , 3 ) ( 2 , 2 ) (2,2) ( 2 , 2 ) y = a + b x y=a+bx y = a + b x
先把它翻译成最近点问题。 三个点都严格落在一条直线上是不可能的(三点共线才可能)。把每条方程写成矩阵形式:
( 1 0 1 1 1 2 ) ⏟ A ( a b ) = ? ( 1 3 2 ) ⏟ y . \underbrace{\begin{pmatrix}1&0\\ 1&1\\ 1&2\end{pmatrix}}_{A}\begin{pmatrix}a\\ b\end{pmatrix}\ \overset{?}{=}\ \underbrace{\begin{pmatrix}1\\3\\2\end{pmatrix}}_{y}. A 1 1 1 0 1 2 ( a b ) = ? y 1 3 2 .
左边所有可能的取值构成 R 3 \mathbb{R}^3 R 3 U = range A U=\operatorname{range}A U = range A R 3 \mathbb{R}^3 R 3 ( 1 , 1 , 1 ) (1,1,1) ( 1 , 1 , 1 ) ( 0 , 1 , 2 ) (0,1,2) ( 0 , 1 , 2 ) U U U A x ^ A\hat{x} A x ^ y y y
x ^ = arg min x ∥ A x − y ∥ . \hat{x}=\arg\min_{x}\ \|Ax-y\| . x ^ = arg x min ∥ A x − y ∥.
由 24.7,最近点就是 P U y P_Uy P U y U U U
y − A x ^ ⊥ range A . y-A\hat{x}\ \perp\ \operatorname{range}A . y − A x ^ ⊥ range A .
「垂直于整个 range A \operatorname{range}A range A A A A A T ( y − A x ^ ) = 0 A^{\mathsf T}(y-A\hat{x})=0 A T ( y − A x ^ ) = 0
A T A x ^ = A T y . A^{\mathsf T}A\,\hat{x}=A^{\mathsf T}y . A T A x ^ = A T y .
这一步只用到「⟨ A x , w ⟩ = x T A T w \langle Ax,w\rangle=x^{\mathsf T}A^{\mathsf T}w ⟨ A x , w ⟩ = x T A T w 这就是正规方程 。
代入算。
A T A = ( 1 1 1 0 1 2 ) ( 1 0 1 1 1 2 ) = ( 3 3 3 5 ) , A T y = ( 1 1 1 0 1 2 ) ( 1 3 2 ) = ( 6 7 ) . A^{\mathsf T}A=\begin{pmatrix}1&1&1\\0&1&2\end{pmatrix}\begin{pmatrix}1&0\\1&1\\1&2\end{pmatrix}=\begin{pmatrix}3&3\\3&5\end{pmatrix},\qquad A^{\mathsf T}y=\begin{pmatrix}1&1&1\\0&1&2\end{pmatrix}\begin{pmatrix}1\\3\\2\end{pmatrix}=\begin{pmatrix}6\\7\end{pmatrix}. A T A = ( 1 0 1 1 1 2 ) 1 1 1 0 1 2 = ( 3 3 3 5 ) , A T y = ( 1 0 1 1 1 2 ) 1 3 2 = ( 6 7 ) .
解 ( 3 3 3 5 ) ( a b ) = ( 6 7 ) \begin{pmatrix}3&3\\3&5\end{pmatrix}\begin{pmatrix}a\\b\end{pmatrix}=\begin{pmatrix}6\\7\end{pmatrix} ( 3 3 3 5 ) ( a b ) = ( 6 7 ) a + b = 2 a+b=2 a + b = 2 3 a + 5 b = 7 3a+5b=7 3 a + 5 b = 7 2 b = 1 2b=1 2 b = 1
b = 1 2 , a = 3 2 , y ^ = 3 2 + 1 2 x . b=\frac12,\qquad a=\frac32,\qquad \hat y=\frac32+\frac12 x . b = 2 1 , a = 2 3 , y ^ = 2 3 + 2 1 x .
验算残差。 三个点的预测值是 1.5 , 2 , 2.5 1.5,\ 2,\ 2.5 1.5 , 2 , 2.5
r = y − A x ^ = ( 1 − 1.5 , 3 − 2 , 2 − 2.5 ) = ( − 1 2 , 1 , − 1 2 ) . r=y-A\hat{x}=(1-1.5,\ 3-2,\ 2-2.5)=\left(-\tfrac12,\ 1,\ -\tfrac12\right). r = y − A x ^ = ( 1 − 1.5 , 3 − 2 , 2 − 2.5 ) = ( − 2 1 , 1 , − 2 1 ) .
它应当垂直于 A A A
( − 1 2 ) + 1 + ( − 1 2 ) = 0 ✓ 0 ⋅ ( − 1 2 ) + 1 ⋅ 1 + 2 ⋅ ( − 1 2 ) = 0 ✓ (-\tfrac12)+1+(-\tfrac12)=0\quad\checkmark\qquad 0\cdot(-\tfrac12)+1\cdot 1+2\cdot(-\tfrac12)=0\quad\checkmark ( − 2 1 ) + 1 + ( − 2 1 ) = 0 ✓ 0 ⋅ ( − 2 1 ) + 1 ⋅ 1 + 2 ⋅ ( − 2 1 ) = 0 ✓
残差平方和 ∥ r ∥ 2 = 1 4 + 1 + 1 4 = 3 2 \|r\|^2=\frac14+1+\frac14=\frac32 ∥ r ∥ 2 = 4 1 + 1 + 4 1 = 2 3 这个 3 2 \frac32 2 3
为什么这里 A T A A^{\mathsf T}A A T A 因为 A A A ( 1 , 1 , 1 ) (1,1,1) ( 1 , 1 , 1 ) ( 0 , 1 , 2 ) (0,1,2) ( 0 , 1 , 2 ) A T A A^{\mathsf T}A A T A A A A 看到 A T A A^{\mathsf T}A A T A ,这是动手前的固定动作。
24.10 ( U ⊥ ) ⊥ = U (U^\perp)^\perp=U ( U ⊥ ) ⊥ = U U ⊥ = { 0 } U^\perp=\{0\} U ⊥ = { 0 } #
(一)设 U U U V V V ( U ⊥ ) ⊥ = U (U^\perp)^\perp=U ( U ⊥ ) ⊥ = U
两个包含方向分开证:
U ⊆ ( U ⊥ ) ⊥ U\subseteq(U^\perp)^\perp U ⊆ ( U ⊥ ) ⊥ u ∈ U u\in U u ∈ U U ⊥ U^\perp U ⊥ u u u U ⊥ U^\perp U ⊥ u ∈ ( U ⊥ ) ⊥ u\in(U^\perp)^\perp u ∈ ( U ⊥ ) ⊥ 这一步对任何 U U U 反向:设 v ∈ ( U ⊥ ) ⊥ v\in(U^\perp)^\perp v ∈ ( U ⊥ ) ⊥ v = u + w v=u+w v = u + w u ∈ U u\in U u ∈ U w ∈ U ⊥ w\in U^\perp w ∈ U ⊥ w = v − u w=v-u w = v − u v ∈ ( U ⊥ ) ⊥ v\in(U^\perp)^\perp v ∈ ( U ⊥ ) ⊥ u ∈ U ⊆ ( U ⊥ ) ⊥ u\in U\subseteq(U^\perp)^\perp u ∈ U ⊆ ( U ⊥ ) ⊥ w ∈ ( U ⊥ ) ⊥ w\in(U^\perp)^\perp w ∈ ( U ⊥ ) ⊥ w ∈ U ⊥ ∩ ( U ⊥ ) ⊥ ⊆ { 0 } w\in U^\perp\cap(U^\perp)^\perp\subseteq\{0\} w ∈ U ⊥ ∩ ( U ⊥ ) ⊥ ⊆ { 0 } w = 0 w=0 w = 0 v = u ∈ U v=u\in U v = u ∈ U
而 24.3 靠的是「U U U ( U ⊥ ) ⊥ = U (U^\perp)^\perp=U ( U ⊥ ) ⊥ = U 只在有限维情形下成立 。一般情形只能保证 ⊆ \subseteq ⊆ C [ − 1 , 1 ] C[-1,1] C [ − 1 , 1 ] U ⊥ = { 0 } U^\perp=\{0\} U ⊥ = { 0 } ( U ⊥ ) ⊥ = V ≠ U (U^\perp)^\perp=V\neq U ( U ⊥ ) ⊥ = V = U
(二)U U U U ⊥ = { 0 } ⟺ U = V U^\perp=\{0\}\iff U=V U ⊥ = { 0 } ⟺ U = V
正向:若 U ⊥ = { 0 } U^\perp=\{0\} U ⊥ = { 0 } U = ( U ⊥ ) ⊥ = { 0 } ⊥ = V U=(U^\perp)^\perp=\{0\}^\perp=V U = ( U ⊥ ) ⊥ = { 0 } ⊥ = V U = V U=V U = V U ⊥ = V ⊥ = { 0 } U^\perp=V^\perp=\{0\} U ⊥ = V ⊥ = { 0 }
想证「某个子空间 U U U V V V v v v U U U 侧门是:随便取一个 v v v U U U 0 0 0 一句内积计算顶一大段构造。这条技巧在 25、26 讲证明谱定理时反复出现。
四、几何直观 / 记忆钩子 #
一张图记住整讲 #
把 V V V U U U U ⊥ U^\perp U ⊥
任意一个点 v v v ,都由「红线上的一段」+「蓝虚线上的一段」拼成,且拼法唯一。P U v P_Uv P U v v v v v − P U v v-P_Uv v − P U v U U U v v v
三个可背的口诀 #
口诀
对应的数学事实
「垂直即最短」 24.7:u 0 u_0 u 0 ⟺ \iff ⟺ v − u 0 ⊥ U v-u_0\perp U v − u 0 ⊥ U
「投影不拉长」 性质 (h):∥ P U v ∥ ≤ ∥ v ∥ \|P_Uv\|\le\|v\| ∥ P U v ∥ ≤ ∥ v ∥ v ∈ U v\in U v ∈ U
「加起来是恒等」 P U + P U ⊥ = I P_U+P_{U^\perp}=I P U + P U ⊥ = I v v v
第三条还有一个推论值得单独记:投影的「损失」正好是 ∥ P U ⊥ v ∥ \|P_{U^\perp}v\| ∥ P U ⊥ v ∥ 。因为
∥ v ∥ 2 = ∥ P U v ∥ 2 + ∥ P U ⊥ v ∥ 2 . \|v\|^2=\|P_Uv\|^2+\|P_{U^\perp}v\|^2 . ∥ v ∥ 2 = ∥ P U v ∥ 2 + ∥ P U ⊥ v ∥ 2 .
所以「v v v U U U
为什么叫「正交投影」而不是「投影」 #
一般的斜投影 也满足 P 2 = P P^2=P P 2 = P ∥ P v ∥ > ∥ v ∥ \|Pv\|>\|v\| ∥ P v ∥ > ∥ v ∥ 只有要求「推的方向垂直于目标子空间」时,才有 ∥ P v ∥ ≤ ∥ v ∥ \|Pv\|\le\|v\| ∥ P v ∥ ≤ ∥ v ∥ 所以定义 24.5 里那个「沿 U ⊥ U^\perp U ⊥
给定一个满足 P 2 = P P^2=P P 2 = P P P P null P ⊥ range P \operatorname{null}P\perp\operatorname{range}P null P ⊥ range P
五、常见误区 #
误区 1:把 U ⊥ U^\perp U ⊥ U U U U ⊥ U^\perp U ⊥ U U U
U ∪ U ⊥ U\cup U^\perp U ∪ U ⊥ 远小于 V V V R 2 \mathbb{R}^2 R 2 U U U x x x U ⊥ U^\perp U ⊥ y y y ( 1 , 1 ) (1,1) ( 1 , 1 ) 和 :U + U ⊥ = V U+U^\perp=V U + U ⊥ = V U = { 0 } U=\{0\} U = { 0 } U ⊥ = V U^\perp=V U ⊥ = V U = V U=V U = V U ⊥ = { 0 } U^\perp=\{0\} U ⊥ = { 0 } 两者唯一的公共元素是 0 0 0 U U U U ⊥ U^\perp U ⊥
误区 2:以为必须「U U U U ⊥ U^\perp U ⊥ 定义 24.1 只要求 U U U 子集 ,U ⊥ U^\perp U ⊥ U ⊥ = ( span U ) ⊥ U^\perp=(\operatorname{span}U)^\perp U ⊥ = ( span U ) ⊥ 正交补只看见 U U U U U U { ( 2 , 3 , 5 ) } ⊥ \{(2,3,5)\}^\perp {( 2 , 3 , 5 ) } ⊥ span { ( 2 , 3 , 5 ) } ⊥ \operatorname{span}\{(2,3,5)\}^\perp span {( 2 , 3 , 5 ) } ⊥
误区 3:把 dim U ⊥ = dim V − dim U \dim U^\perp=\dim V-\dim U dim U ⊥ = dim V − dim U 公式的前提是 V V V U U U V V V V = C [ − 1 , 1 ] V=C[-1,1] V = C [ − 1 , 1 ] U = { f : f ( 0 ) = 0 } U=\{f:f(0)=0\} U = { f : f ( 0 ) = 0 } U ⊥ = { 0 } U^\perp=\{0\} U ⊥ = { 0 } dim U ⊥ = 0 \dim U^\perp=0 dim U ⊥ = 0 dim V \dim V dim V dim U \dim U dim U 看到「+ + + ——这里 U + U ⊥ = U ≠ V U+U^\perp=U\neq V U + U ⊥ = U = V
有人觉得「误差向量垂直于 U U U 唯一分解 ,满足 v − u ∈ U ⊥ v-u\in U^\perp v − u ∈ U ⊥ u ∈ U u\in U u ∈ U u = P U v u=P_Uv u = P U v 别的问题 :例如 A T A A^{\mathsf T}A A T A x x x
误区 5:把「U ∩ W = { 0 } U\cap W=\{0\} U ∩ W = { 0 } dim U + dim W = dim V \dim U+\dim W=\dim V dim U + dim W = dim V W = U ⊥ W=U^\perp W = U ⊥ 这只保证 V = U ⊕ W V=U\oplus W V = U ⊕ W 不保证正交 。R 2 \mathbb{R}^2 R 2 U = span { ( 1 , 0 ) } U=\operatorname{span}\{(1,0)\} U = span {( 1 , 0 )} W = span { ( 1 , 1 ) } W=\operatorname{span}\{(1,1)\} W = span {( 1 , 1 )} { 0 } \{0\} { 0 } 2 2 2 ⟨ ( 1 , 0 ) , ( 1 , 1 ) ⟩ = 1 ≠ 0 \langle(1,0),(1,1)\rangle=1\neq0 ⟨( 1 , 0 ) , ( 1 , 1 )⟩ = 1 = 0 W ≠ U ⊥ W\neq U^\perp W = U ⊥ U ⊥ U^\perp U ⊥ y y y 直和是「能唯一拼起来」,正交是「拼的时候互相垂直」。后者更强。 混淆这两件事,会在正交对角化那里出大错。
两个必查的验收条件,各一行:
P U v P_Uv P U v U U U v − P U v v-P_Uv v − P U v U U U U U U
手算时漏掉验收,错误率会明显上升——尤其符号错误,两个条件里总有一个会抓到。
六、拓展(可跳过) #
6.1 用多项式逼近 sin x \sin x sin x #
取 V = C [ − π , π ] V=C[-\pi,\pi] V = C [ − π , π ] ⟨ f , g ⟩ = ∫ − π π f g \langle f,g\rangle=\int_{-\pi}^{\pi}fg ⟨ f , g ⟩ = ∫ − π π f g U U U 5 5 5 v ( x ) = sin x v(x)=\sin x v ( x ) = sin x
∫ − π π ∣ sin x − u ( x ) ∣ 2 d x . \int_{-\pi}^{\pi}|\sin x-u(x)|^2\,dx . ∫ − π π ∣ sin x − u ( x ) ∣ 2 d x .
这正好是 24.7 的框架:在无穷维空间里,对一个有限维子空间做投影 ——注意 V V V U U U
做法:对 U U U 1 , x , x 2 , x 3 , x 4 , x 5 1,x,x^2,x^3,x^4,x^5 1 , x , x 2 , x 3 , x 4 , x 5 sin \sin sin 0 0 0
u ( x ) = 0.987862 x − 0.155271 x 3 + 0.00564312 x 5 . u(x)=0.987862\,x-0.155271\,x^3+0.00564312\,x^5 . u ( x ) = 0.987862 x − 0.155271 x 3 + 0.00564312 x 5 .
把它和泰勒多项式 p ( x ) = x − x 3 3 ! + x 5 5 ! p(x)=x-\dfrac{x^3}{3!}+\dfrac{x^5}{5!} p ( x ) = x − 3 ! x 3 + 5 ! x 5 x x x 0 0 0 x = 3 x=3 x = 3 0.4 0.4 0.4 0.001 0.001 0.001
泰勒多项式是「在一点附近展开」,优化的是局部 ;最小二乘多项式是「在整个区间上积分最优」,优化的是整体 。「最佳逼近」必须先说清在哪个范数下最佳 ——这一点在数值计算里是常识,在教材里却常被跳过。
6.2 伪逆:当 A A A #
把 24.7 用到方程 T v = w Tv=w T v = w T ∈ L ( V , W ) T\in\mathcal{L}(V,W) T ∈ L ( V , W ) V V V T T T
无解时 :求 v v v ∥ T v − w ∥ \|Tv-w\| ∥ T v − w ∥ w w w range T \operatorname{range}T range T ∥ T v − w ∥ = ∥ T v − P range T w ∥ + ∥ P range T w − w ∥ \|Tv-w\|=\|Tv-P_{\operatorname{range}T}w\|+\|P_{\operatorname{range}T}w-w\| ∥ T v − w ∥ = ∥ T v − P range T w ∥ + ∥ P range T w − w ∥ v v v 无穷多解时 :在所有解里挑 ∥ v ∥ \|v\| ∥ v ∥ null T \operatorname{null}T null T
把这两步拼起来,就得到伪逆
T † w = ( T ∣ ( null T ) ⊥ ) − 1 P range T w , T^{\dagger}w=\left(T\big|_{(\operatorname{null}T)^\perp}\right)^{-1}P_{\operatorname{range}T}\,w , T † w = ( T ( null T ) ⊥ ) − 1 P range T w ,
它满足两条漂亮的恒等式:
T T † = P range T , T † T = P ( null T ) ⊥ . TT^{\dagger}=P_{\operatorname{range}T},\qquad T^{\dagger}T=P_{(\operatorname{null}T)^\perp} . T T † = P range T , T † T = P ( null T ) ⊥ .
这两条把「伪逆」彻底解释清楚了 :T T † TT^\dagger T T † W W W range T \operatorname{range}T range T T ( T † w ) T(T^\dagger w) T ( T † w ) range T \operatorname{range}T range T w w w T † T T^\dagger T T † T V V V null T \operatorname{null}T null T T T T null T = { 0 } \operatorname{null}T=\{0\} null T = { 0 } range T = W \operatorname{range}T=W range T = W T † = T − 1 T^\dagger=T^{-1} T † = T − 1
伪逆在最小二乘的正规方程里就是 ( A T A ) − 1 A T (A^{\mathsf T}A)^{-1}A^{\mathsf T} ( A T A ) − 1 A T A † = V Σ † U ∗ A^\dagger=V\Sigma^\dagger U^{*} A † = V Σ † U ∗
6.3 里斯表示定理的新证法 #
同一个定理换一条证明路线,往往能看清它在说什么。线性泛函 φ ∈ V ′ \varphi\in V' φ ∈ V ′ v v v φ ( u ) = ⟨ u , v ⟩ \varphi(u)=\langle u,v\rangle φ ( u ) = ⟨ u , v ⟩
null φ \operatorname{null}\varphi null φ V V V dim null φ = dim V − 1 \dim\operatorname{null}\varphi=\dim V-1 dim null φ = dim V − 1 φ ≠ 0 \varphi\neq0 φ = 0 于是 ( null φ ) ⊥ (\operatorname{null}\varphi)^\perp ( null φ ) ⊥ 一维 的(24.2);
取其中非零的 w w w v = φ ( w ) ∥ w ∥ 2 w v=\dfrac{\varphi(w)}{\|w\|^2}w v = ∥ w ∥ 2 φ ( w ) w u u u φ ( u ) = ⟨ u , v ⟩ \varphi(u)=\langle u,v\rangle φ ( u ) = ⟨ u , v ⟩
这里的要点是:φ \varphi φ 一个「吃向量吐数字」的规则,被压缩成了一个向量——这件事之所以可能,全靠正交补提供的「一维缺口」和投影提供的显式公式。
七、自测(先做,再看答案) #
1. R 3 \mathbb{R}^3 R 3 U = span { ( 1 , 1 , 1 ) } U=\operatorname{span}\{(1,1,1)\} U = span {( 1 , 1 , 1 )} v = ( 1 , 2 , 3 ) v=(1,2,3) v = ( 1 , 2 , 3 ) P U v P_Uv P U v P U ⊥ v P_{U^\perp}v P U ⊥ v U U U
2. R 4 \mathbb{R}^4 R 4 U = span { ( 1 , 1 , 0 , 0 ) , ( 1 , 1 , 1 , 2 ) } U=\operatorname{span}\{(1,1,0,0),(1,1,1,2)\} U = span {( 1 , 1 , 0 , 0 ) , ( 1 , 1 , 1 , 2 )} v = ( 1 , 2 , 3 , 4 ) v=(1,2,3,4) v = ( 1 , 2 , 3 , 4 ) U U U v v v
3. 设 U U U V V V P U ⊥ = I − P U P_{U^\perp}=I-P_U P U ⊥ = I − P U
4. 判断并说明理由:若 U , W U,W U , W V V V U ∩ W = { 0 } U\cap W=\{0\} U ∩ W = { 0 } dim U + dim W = dim V \dim U+\dim W=\dim V dim U + dim W = dim V W = U ⊥ W=U^\perp W = U ⊥
5. R 3 \mathbb{R}^3 R 3 U = { ( x , y , z ) : x + y + z = 0 } U=\{(x,y,z):x+y+z=0\} U = {( x , y , z ) : x + y + z = 0 } P U P_U P U P U 2 = P U P_U^2=P_U P U 2 = P U P U = P U T P_U=P_U^{\mathsf T} P U = P U T
答案(点开) 1. u = ( 1 , 1 , 1 ) u=(1,1,1) u = ( 1 , 1 , 1 ) ∥ u ∥ 2 = 3 \|u\|^2=3 ∥ u ∥ 2 = 3 ⟨ v , u ⟩ = 1 + 2 + 3 = 6 \langle v,u\rangle=1+2+3=6 ⟨ v , u ⟩ = 1 + 2 + 3 = 6
P U v = 6 3 ( 1 , 1 , 1 ) = ( 2 , 2 , 2 ) , P U ⊥ v = v − P U v = ( − 1 , 0 , 1 ) . P_Uv=\frac{6}{3}(1,1,1)=(2,2,2),\qquad P_{U^\perp}v=v-P_Uv=(-1,0,1). P U v = 3 6 ( 1 , 1 , 1 ) = ( 2 , 2 , 2 ) , P U ⊥ v = v − P U v = ( − 1 , 0 , 1 ) .
距离 ∥ P U ⊥ v ∥ = 1 + 0 + 1 = 2 \|P_{U^\perp}v\|=\sqrt{1+0+1}=\sqrt2 ∥ P U ⊥ v ∥ = 1 + 0 + 1 = 2 ( 2 , 2 , 2 ) ⊥ ( − 1 , 0 , 1 ) (2,2,2)\perp(-1,0,1) ( 2 , 2 , 2 ) ⊥ ( − 1 , 0 , 1 ) − 2 + 0 + 2 = 0 -2+0+2=0 − 2 + 0 + 2 = 0
2. 记 u 1 = ( 1 , 1 , 0 , 0 ) u_1=(1,1,0,0) u 1 = ( 1 , 1 , 0 , 0 ) u 2 = ( 1 , 1 , 1 , 2 ) u_2=(1,1,1,2) u 2 = ( 1 , 1 , 1 , 2 ) ⟨ u 1 , u 1 ⟩ = 2 \langle u_1,u_1\rangle=2 ⟨ u 1 , u 1 ⟩ = 2 ⟨ u 1 , u 2 ⟩ = 2 \langle u_1,u_2\rangle=2 ⟨ u 1 , u 2 ⟩ = 2 ⟨ u 2 , u 2 ⟩ = 1 + 1 + 1 + 4 = 7 \langle u_2,u_2\rangle=1+1+1+4=7 ⟨ u 2 , u 2 ⟩ = 1 + 1 + 1 + 4 = 7 ⟨ v , u 1 ⟩ = 3 \langle v,u_1\rangle=3 ⟨ v , u 1 ⟩ = 3 ⟨ v , u 2 ⟩ = 1 + 2 + 3 + 8 = 14 \langle v,u_2\rangle=1+2+3+8=14 ⟨ v , u 2 ⟩ = 1 + 2 + 3 + 8 = 14 P U v = a u 1 + b u 2 P_Uv=au_1+bu_2 P U v = a u 1 + b u 2 U U U
( 2 2 2 7 ) ( a b ) = ( 3 14 ) . \begin{pmatrix}2&2\\2&7\end{pmatrix}\begin{pmatrix}a\\b\end{pmatrix}=\begin{pmatrix}3\\14\end{pmatrix}. ( 2 2 2 7 ) ( a b ) = ( 3 14 ) .
第二式减第一式:5 b = 11 5b=11 5 b = 11 b = 11 5 b=\dfrac{11}{5} b = 5 11 2 a + 2 b = 3 2a+2b=3 2 a + 2 b = 3 a = − 7 10 a=-\dfrac{7}{10} a = − 10 7
P U v = − 7 10 ( 1 , 1 , 0 , 0 ) + 11 5 ( 1 , 1 , 1 , 2 ) = ( 3 2 , 3 2 , 11 5 , 22 5 ) . P_Uv=-\frac{7}{10}(1,1,0,0)+\frac{11}{5}(1,1,1,2)=\left(\frac32,\ \frac32,\ \frac{11}{5},\ \frac{22}{5}\right). P U v = − 10 7 ( 1 , 1 , 0 , 0 ) + 5 11 ( 1 , 1 , 1 , 2 ) = ( 2 3 , 2 3 , 5 11 , 5 22 ) .
误差 v − P U v = ( − 1 2 , 1 2 , 4 5 , − 2 5 ) v-P_Uv=\left(-\dfrac12,\dfrac12,\dfrac45,-\dfrac25\right) v − P U v = ( − 2 1 , 2 1 , 5 4 , − 5 2 ) u 1 u_1 u 1 − 1 2 + 1 2 = 0 -\dfrac12+\dfrac12=0 − 2 1 + 2 1 = 0 u 2 u_2 u 2 − 1 2 + 1 2 + 4 5 − 4 5 = 0 -\dfrac12+\dfrac12+\dfrac45-\dfrac45=0 − 2 1 + 2 1 + 5 4 − 5 4 = 0 ∥ v − P U v ∥ = 1 4 + 1 4 + 16 25 + 4 25 = 13 10 \|v-P_Uv\|=\sqrt{\dfrac14+\dfrac14+\dfrac{16}{25}+\dfrac{4}{25}}=\sqrt{\dfrac{13}{10}} ∥ v − P U v ∥ = 4 1 + 4 1 + 25 16 + 25 4 = 10 13
3. 对任意 v v v v = u + w v=u+w v = u + w u ∈ U u\in U u ∈ U w ∈ U ⊥ w\in U^\perp w ∈ U ⊥ P U v = u P_Uv=u P U v = u U ⊥ U^\perp U ⊥ v = w + u v=w+u v = w + u ( U ⊥ ) ⊥ = U (U^\perp)^\perp=U ( U ⊥ ) ⊥ = U P U ⊥ v = w P_{U^\perp}v=w P U ⊥ v = w
( P U + P U ⊥ ) v = u + w = v , (P_U+P_{U^\perp})v=u+w=v, ( P U + P U ⊥ ) v = u + w = v ,
对一切 v v v P U + P U ⊥ = I P_U+P_{U^\perp}=I P U + P U ⊥ = I
4. 假。 这组条件只保证 V = U ⊕ W V=U\oplus W V = U ⊕ W V = R 2 V=\mathbb{R}^2 V = R 2 U = span { ( 1 , 0 ) } U=\operatorname{span}\{(1,0)\} U = span {( 1 , 0 )} W = span { ( 1 , 1 ) } W=\operatorname{span}\{(1,1)\} W = span {( 1 , 1 )} U ∩ W = { 0 } U\cap W=\{0\} U ∩ W = { 0 } dim U + dim W = 2 = dim V \dim U+\dim W=2=\dim V dim U + dim W = 2 = dim V ⟨ ( 1 , 0 ) , ( 1 , 1 ) ⟩ = 1 ≠ 0 \langle(1,0),(1,1)\rangle=1\neq0 ⟨( 1 , 0 ) , ( 1 , 1 )⟩ = 1 = 0 U ⊥ U^\perp U ⊥ y y y W W W 正确的加强版 :若再加上「W ⊥ U W\perp U W ⊥ U w ∈ W w\in W w ∈ W u ∈ U u\in U u ∈ U W ⊆ U ⊥ W\subseteq U^\perp W ⊆ U ⊥ W = U ⊥ W=U^\perp W = U ⊥
5. 先求 P U ⊥ P_{U^\perp} P U ⊥ U ⊥ = span { ( 1 , 1 , 1 ) } U^\perp=\operatorname{span}\{(1,1,1)\} U ⊥ = span {( 1 , 1 , 1 )} P U ⊥ v = ⟨ v , ( 1 , 1 , 1 ) ⟩ 3 ( 1 , 1 , 1 ) = x + y + z 3 ( 1 , 1 , 1 ) P_{U^\perp}v=\dfrac{\langle v,(1,1,1)\rangle}{3}(1,1,1)=\dfrac{x+y+z}{3}(1,1,1) P U ⊥ v = 3 ⟨ v , ( 1 , 1 , 1 )⟩ ( 1 , 1 , 1 ) = 3 x + y + z ( 1 , 1 , 1 ) P U = I − P U ⊥ P_U=I-P_{U^\perp} P U = I − P U ⊥
P U = ( 1 0 0 0 1 0 0 0 1 ) − 1 3 ( 1 1 1 1 1 1 1 1 1 ) = 1 3 ( 2 − 1 − 1 − 1 2 − 1 − 1 − 1 2 ) . P_U=\begin{pmatrix}1&0&0\\0&1&0\\0&0&1\end{pmatrix}-\frac13\begin{pmatrix}1&1&1\\1&1&1\\1&1&1\end{pmatrix}=\frac13\begin{pmatrix}2&-1&-1\\-1&2&-1\\-1&-1&2\end{pmatrix}. P U = 1 0 0 0 1 0 0 0 1 − 3 1 1 1 1 1 1 1 1 1 1 = 3 1 2 − 1 − 1 − 1 2 − 1 − 1 − 1 2 .
验 P U 2 = P U P_U^2=P_U P U 2 = P U P U ⊥ 2 = P U ⊥ P_{U^\perp}^2=P_{U^\perp} P U ⊥ 2 = P U ⊥ P U P U ⊥ = 0 P_UP_{U^\perp}=0 P U P U ⊥ = 0 ( I − P U ⊥ ) 2 = I − 2 P U ⊥ + P U ⊥ 2 = I − P U ⊥ (I-P_{U^\perp})^2=I-2P_{U^\perp}+P_{U^\perp}^2=I-P_{U^\perp} ( I − P U ⊥ ) 2 = I − 2 P U ⊥ + P U ⊥ 2 = I − P U ⊥ P U ( 1 , 2 , 3 ) = 1 3 ( 2 − 2 − 3 , − 1 + 4 − 3 , − 1 − 2 + 6 ) = 1 3 ( − 3 , 0 , 3 ) = ( − 1 , 0 , 1 ) P_U(1,2,3)=\frac13(2-2-3,\ -1+4-3,\ -1-2+6)=\frac13(-3,0,3)=(-1,0,1) P U ( 1 , 2 , 3 ) = 3 1 ( 2 − 2 − 3 , − 1 + 4 − 3 , − 1 − 2 + 6 ) = 3 1 ( − 3 , 0 , 3 ) = ( − 1 , 0 , 1 )
八、复习卡 #
项
内容
正交补 U ⊥ = { v ∈ V : ∀ u ∈ U , ⟨ u , v ⟩ = 0 } U^\perp=\{v\in V:\ \forall u\in U,\ \langle u,v\rangle=0\} U ⊥ = { v ∈ V : ∀ u ∈ U , ⟨ u , v ⟩ = 0 } U U U
U ⊥ U^\perp U ⊥ 是,即使 U U U
{ 0 } ⊥ \{0\}^\perp { 0 } ⊥ V ⊥ V^\perp V ⊥ V V V { 0 } \{0\} { 0 }
交 U ∩ U ⊥ ⊆ { 0 } U\cap U^\perp\subseteq\{0\} U ∩ U ⊥ ⊆ { 0 } 0 0 0
反单调 G ⊆ H ⇒ H ⊥ ⊆ G ⊥ G\subseteq H\Rightarrow H^\perp\subseteq G^\perp G ⊆ H ⇒ H ⊥ ⊆ G ⊥
只看见张成 U ⊥ = ( span U ) ⊥ U^\perp=(\operatorname{span}U)^\perp U ⊥ = ( span U ) ⊥
直和分解 U U U ⇒ V = U ⊕ U ⊥ \Rightarrow V=U\oplus U^\perp ⇒ V = U ⊕ U ⊥
维数 dim U ⊥ = dim V − dim U \dim U^\perp=\dim V-\dim U dim U ⊥ = dim V − dim U
双重补 有限维时 ( U ⊥ ) ⊥ = U (U^\perp)^\perp=U ( U ⊥ ) ⊥ = U ⊆ \subseteq ⊆
零补判据 U U U U ⊥ = { 0 } ⟺ U = V U^\perp=\{0\}\iff U=V U ⊥ = { 0 } ⟺ U = V
投影定义 v = u + w v=u+w v = u + w u ∈ U u\in U u ∈ U w ∈ U ⊥ w\in U^\perp w ∈ U ⊥ P U v = u P_Uv=u P U v = u
一维公式 P U v = ⟨ v , u ⟩ ∥ u ∥ 2 u P_Uv=\dfrac{\langle v,u\rangle}{\|u\|^2}u P U v = ∥ u ∥ 2 ⟨ v , u ⟩ u
正交基公式 P U v = ∑ k ⟨ v , e k ⟩ e k P_Uv=\sum_k\langle v,e_k\rangle e_k P U v = ∑ k ⟨ v , e k ⟩ e k e k e_k e k U U U
误差 v − P U v ∈ U ⊥ v-P_Uv\in U^\perp v − P U v ∈ U ⊥
幂等 P U 2 = P U P_U^2=P_U P U 2 = P U range P U = U \operatorname{range}P_U=U range P U = U null P U = U ⊥ \operatorname{null}P_U=U^\perp null P U = U ⊥
不拉长 ∥ P U v ∥ ≤ ∥ v ∥ \|P_Uv\|\le\|v\| ∥ P U v ∥ ≤ ∥ v ∥ ⟺ v ∈ U \iff v\in U ⟺ v ∈ U
互补 P U ⊥ = I − P U P_{U^\perp}=I-P_U P U ⊥ = I − P U ∥ v ∥ 2 = ∥ P U v ∥ 2 + ∥ P U ⊥ v ∥ 2 \|v\|^2=\|P_Uv\|^2+\|P_{U^\perp}v\|^2 ∥ v ∥ 2 = ∥ P U v ∥ 2 + ∥ P U ⊥ v ∥ 2
最小化 ∥ v − P U v ∥ ≤ ∥ v − u ∥ \|v-P_Uv\|\le\|v-u\| ∥ v − P U v ∥ ≤ ∥ v − u ∥ u ∈ U u\in U u ∈ U ⟺ u = P U v \iff u=P_Uv ⟺ u = P U v
最近点判据 u 0 u_0 u 0 ⟺ v − u 0 ⊥ U \iff v-u_0\perp U ⟺ v − u 0 ⊥ U
正规方程 最小化 ∥ A x − y ∥ \|Ax-y\| ∥ A x − y ∥ ⇒ \Rightarrow ⇒ A T A x = A T y A^{\mathsf T}Ax=A^{\mathsf T}y A T A x = A T y
验算两条 P U v ∈ U P_Uv\in U P U v ∈ U v − P U v v-P_Uv v − P U v U U U
九、出处与延伸(可选,不影响阅读) #
主线来源 :本讲内容对应《线性代数应该这样学》(第 4 版,吴俊达、何阳 译)第 6 章 6C 节「正交补和最小化问题」,PDF 第 191–203 页(印刷页码 177–189)。定义编号 6.46(正交补)、6.48(五条性质)、6.49(直和分解)、6.51(维数)、6.52(双重补)、6.54(零补判据)、6.55(正交投影)、6.57(九条性质)、6.61(最小化)、6.63(逼近正弦)、6.67–6.70(伪逆)。习题 15 就是本讲自测第 2 题,习题 5 是自测第 3 题,习题 16 是「有限维不能去掉」的反例。「导出即最优」的初等证明 :第三节开头那个 f ′ ( 0 ) = 0 f'(0)=0 f ′ ( 0 ) = 0 术语别名 :「正交补」= orthogonal complement;「正交投影」= orthogonal projection(注意与「斜投影 oblique projection」区分);「最小二乘」= least squares;「伪逆」= 穆尔–彭罗斯逆(Moore–Penrose inverse),记作 T † T^\dagger T † A + A^{+} A + 想深挖时可查的方向 :
正交投影与自伴算子 :本讲只用到 P U = P U T P_U=P_U^{\mathsf T} P U = P U T 谱定理 :26 讲会把「用规范正交基对角化自伴算子」证出来,其证明的第一句就是「取特征值的特征空间的正交补,在它上面归纳」——用的正是本讲的直和分解。奇异值分解 :29 讲把 A A A 数值稳定性 :实际计算最小二乘时不要 显式解正规方程(A T A A^{\mathsf T}A A T A A A A
一个历史上的注记 :最小二乘由勒让德(1805)与高斯(1809)分别提出并用于天文观测数据(谷神星轨道)。高斯给出的理由正是「误差平方和最小」,而「为什么用平方而不用绝对值」这个问题,一直要到概率论里高斯分布出现之后才有令人满意的回答。正交投影给出的是一个纯几何的解释:平方和之所以自然,是因为它来自勾股定理。
 与蓝虚线 ,任何 都唯一地写成「沿 的一块 + 垂直的一块」" loading="lazy" decoding="async" />
 压到 的方向上;红色是投影 ,灰色虚线是误差 ,它与 垂直——「垂直」正是「最短」的判据" loading="lazy" decoding="async" />